WEMEET MOBILITYINTERNAL USE ONLY
신속상용화 사업수행보고서 · RAPID COMMERCIALIZATION PROJECT REPORT
벽산 홍성공장
MES·WMS·AGV·AI 통합 물류자동화
경로 최적화를 넘어, 물류 지휘체계(Logistics Orchestration Service)로 —
생산·재고·무인이송·안전을 AI가 함께 지휘합니다.
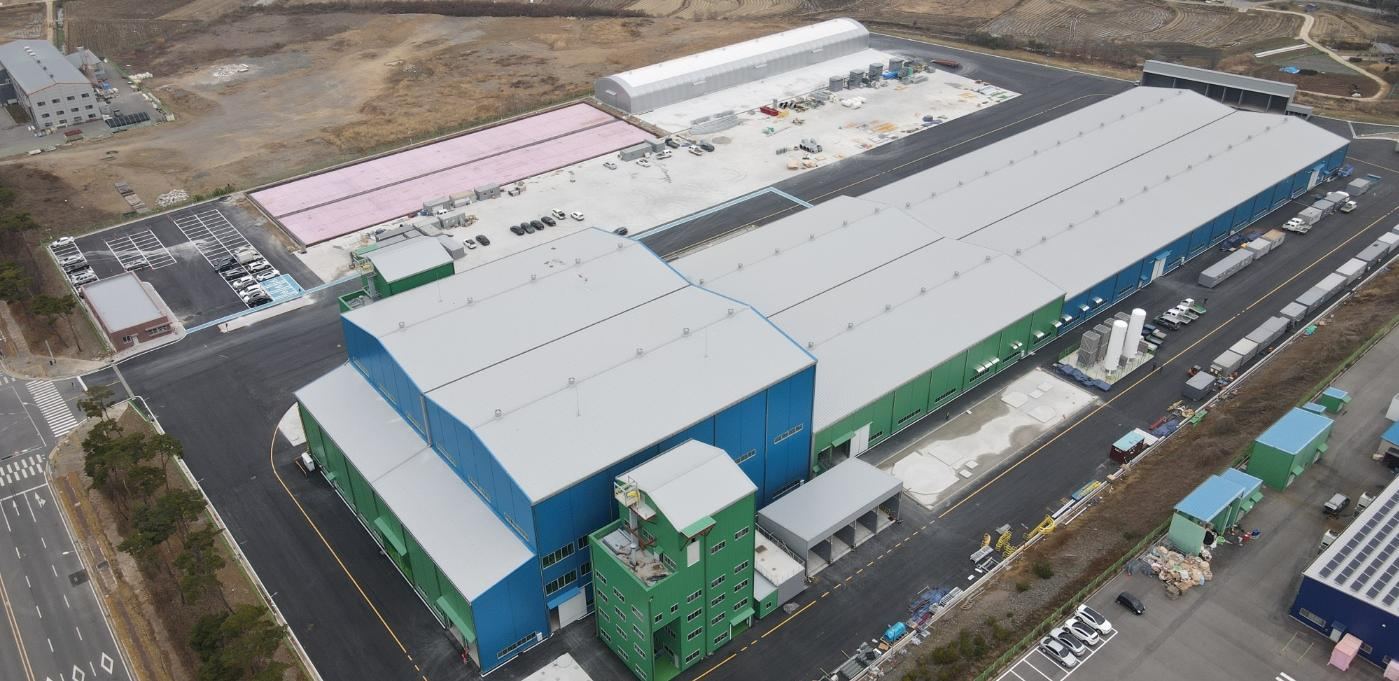
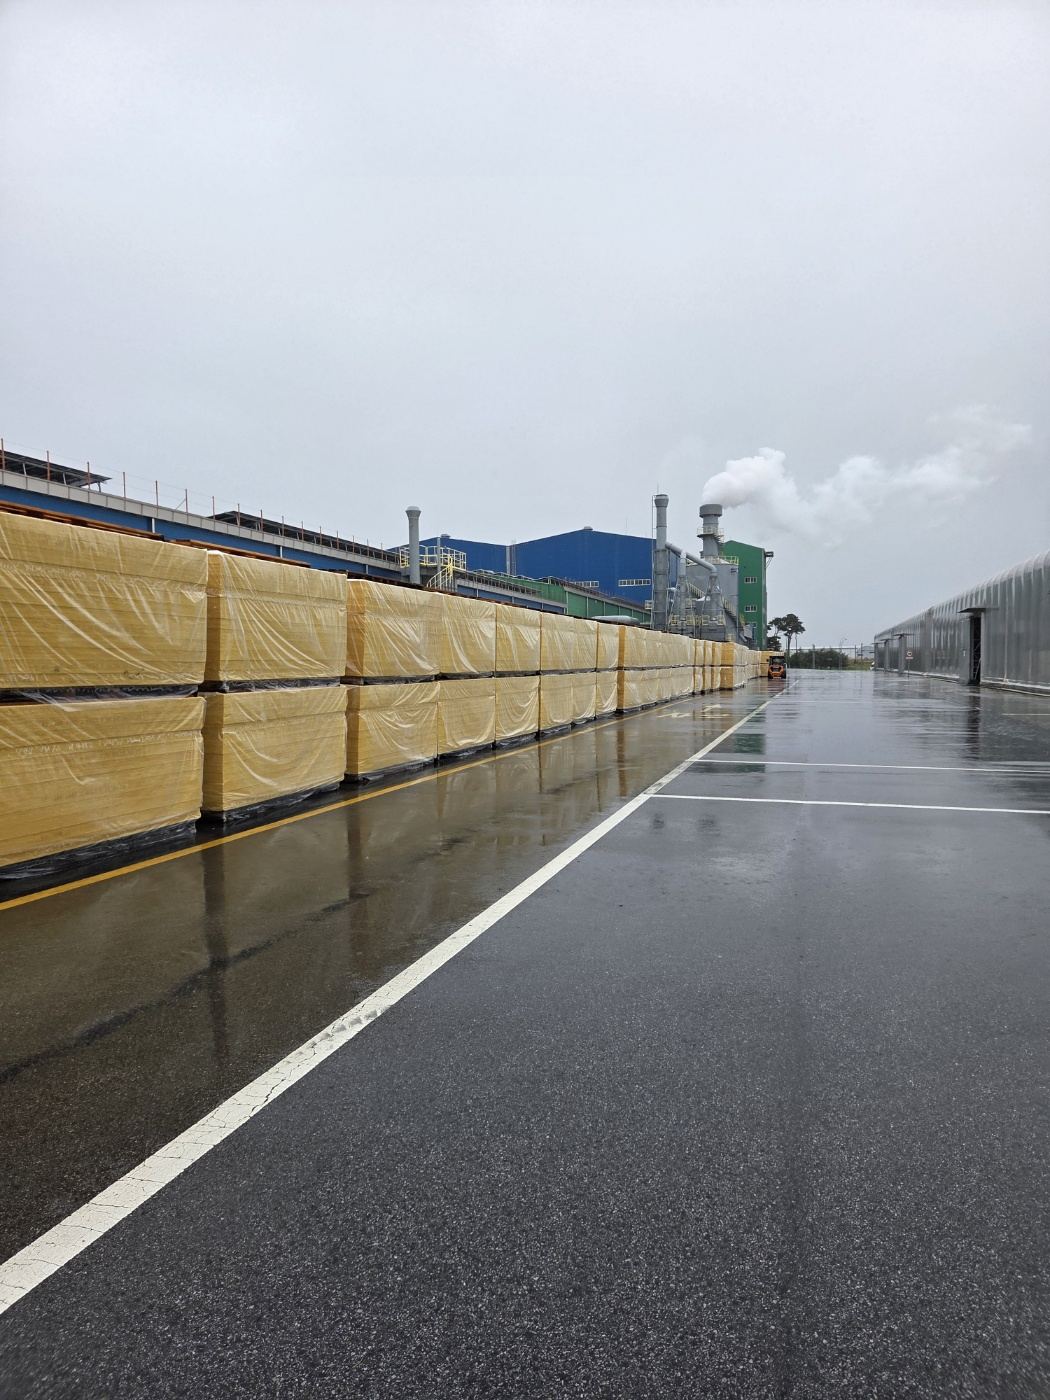
벽산 홍성공장 항공 전경
CONTENTS
목차
본 보고서는 2026년 9월 1일 기준 실제 진행 상황을 정리한 것입니다. 확정·가동 중인 항목과 설계만 완료되어 구축·실증이 남은 항목을 구분해 표시했으며, 시뮬레이터·실 CCTV 데모 등 아직 구축되지 않은 항목은 "예정"으로 명확히 표기합니다. 표기가 없는 사진·자료는 확보되는 대로 교체됩니다.
EXECUTIVE SUMMARY
경로 최적화를 넘어, 물류 지휘체계(Logistics Orchestration Service)로
벽산 홍성공장 신속상용화 사업은 MES(트롤스)·WMS(위밋, RooutyPhysical)·RCS(멀티웨이 로보틱스 공동개발)·AI 안전관리(위밋+충남대학교 공동개발)라는 4개의 이종 시스템을 하나의 관제 체계로 연동하는 사업입니다. 사업 완료 시점 기준으로 각 시스템은 공통 데이터 Key로 연결되며, 본 사업의 핵심은 이들을 Control Hub(통합 관제 화면)으로 묶는 것입니다.
STAGE 1
개별 시스템 구축
MES·WMS·RCS·AI 안전관리를 각 참여사가 개별 개발
STAGE 2 · 본 사업
통합 오케스트레이션
MES→WMS→RCS 실시간 연동 + AI 안전 이벤트를 Control Hub로 통합
STAGE 3
전 공장 확장
벽산 홍성공장 전체 라인으로 통합 관제·제어 확장
3+2
위밋 총괄 · 참여기관 3개사(데이터플로우·바로AI·트롤스) + 공동개발기관 2개 기관(멀티웨이·충남대)
4개 시스템
MES·WMS·RCS·AI 안전관리 — 공통 Key로 하나의 관제 체계로
10.6중간점검
NIPA 중간점검 — 실제 연동 결과를 시연하는 첫 마일스톤
PROJECT OVERVIEW
사업 개요 — 벽산 홍성공장을 AI로 통합 관제하는 사업
벽산 홍성공장은 MES·WMS·RCS(무인지게차)가 개별적으로 운영되어 왔습니다. 본 사업은 이 세 시스템에 AI 안전관리(DINOv2+VLM)를 더해, 생산실적부터 재고·이송·안전상황까지 하나의 관제 체계로 통합하는 것을 목표로 합니다.
지원사업
정보통신산업진흥원(NIPA) 신속상용화 지원사업
수요기업
㈜벽산 홍성공장
사업 성격
MES-WMS-AGV(RCS) 연동 + AI 기반 안전관리 통합관제 시스템 구축
적용 범위
벽산 홍성공장 물류자동화 라인 · 무인지게차 2대 · CCTV·UWB 설치 구간
인프라
NVIDIA PRO 6000 96GB×2(학습) + Furiosa Renegade 48GB×4(벽산 현장 실시간 추론)
확장 계획
벽산 홍성공장 전체 라인 통합 관제·제어, 이후 위밋 자체 제품 RooutyPhysical(가칭) 상용화 패키징
중간점검
2026. 10. 06 (NIPA 주관)
이 사업이 말하는 것
단순 개별 시스템 납품이 아니라, 참여·공동개발기관이 만든 4개 시스템을 하나의 데이터 표준과 관제 화면으로 지휘하는 통합 오케스트레이션 사업입니다. 인터페이스 설계·협의·검증까지 위밋이 총괄합니다.
참여·공동개발기관 관점의 의미
① NIPA 신속상용화 실적을 통한 정부 R&D 트랙레코드 확보 ② 위밋 자체 제품 RooutyPhysical(가칭)의 실제 제조 현장 실증 ③ TPAM·Physical AI 분리형 안전 플랫폼의 최초 실증 레퍼런스 확보
※ RooutyPhysical(가칭)은 본 사업의 결과물로 개발 중인 신규 제품이며, 위밋의 기존 WMS/TMS 솔루션인 RooutyOne과는 별개입니다.
THE SITE
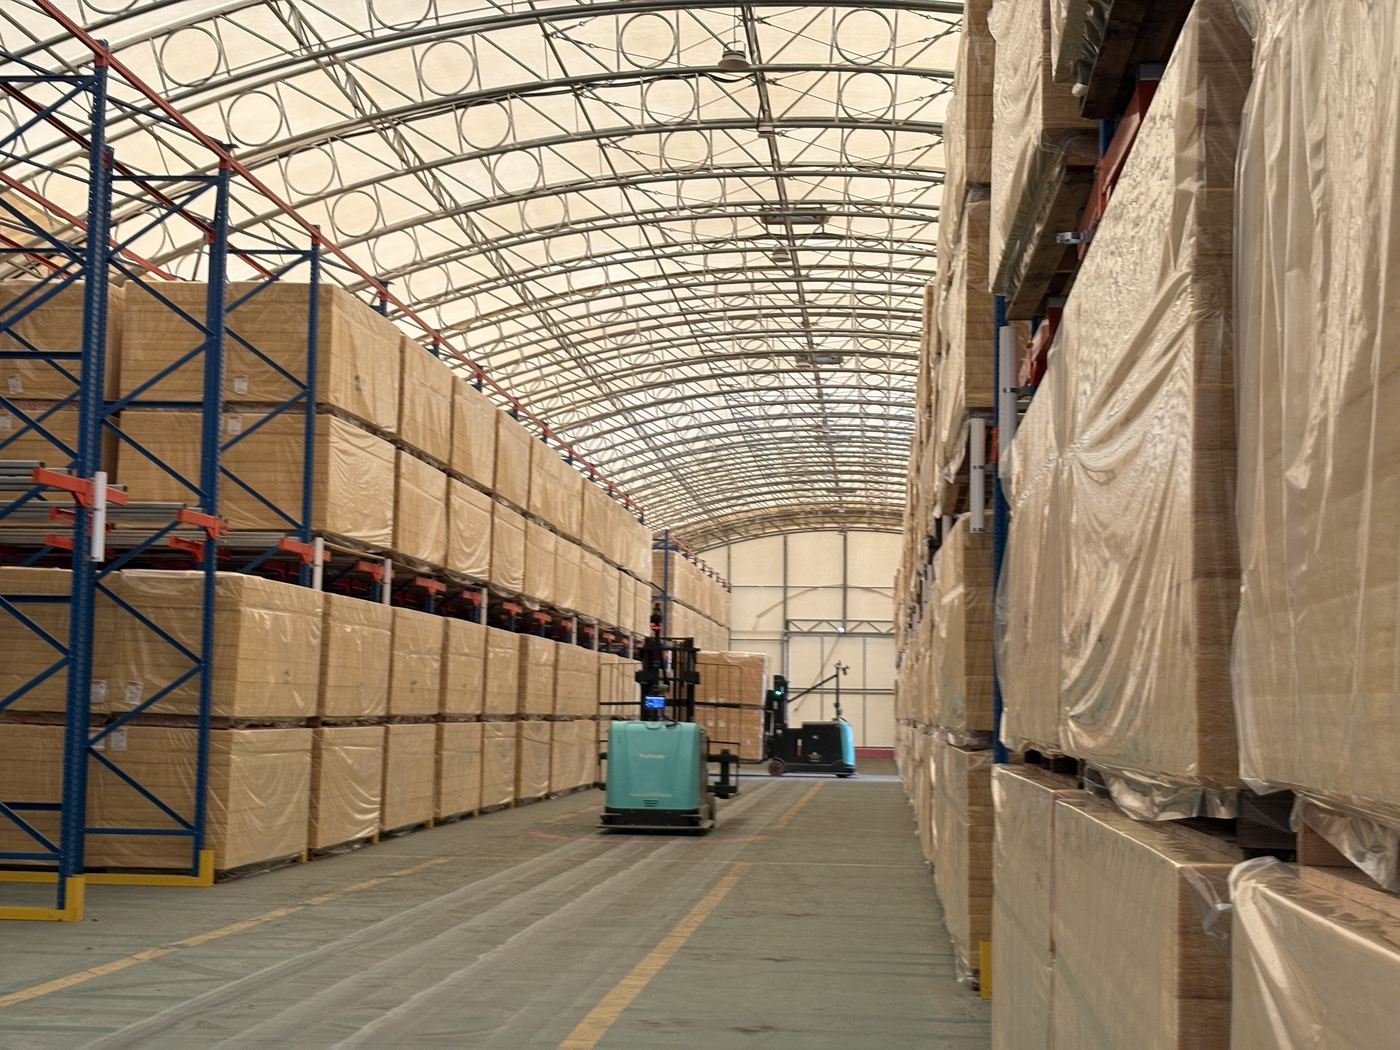
현장 — 벽산 홍성공장 물류자동화 라인
MES·WMS·RCS가 각자 다른 회사에서 개발되어 온 만큼, 세 시스템은 서로의 데이터를 알지 못한 채 운영되어 왔습니다. 본 사업을 통해 무인지게차 이동 구간에 CCTV·UWB 기반 안전관리 체계를 새롭게 구축했습니다.
위치 정보 단절
MES는 생산실적을 "동" 단위까지만 인식 — 세부 위치는 RCS(태블릿) 별도 관리로 WMS와 연결되지 않음
안전 인프라 신규 구축
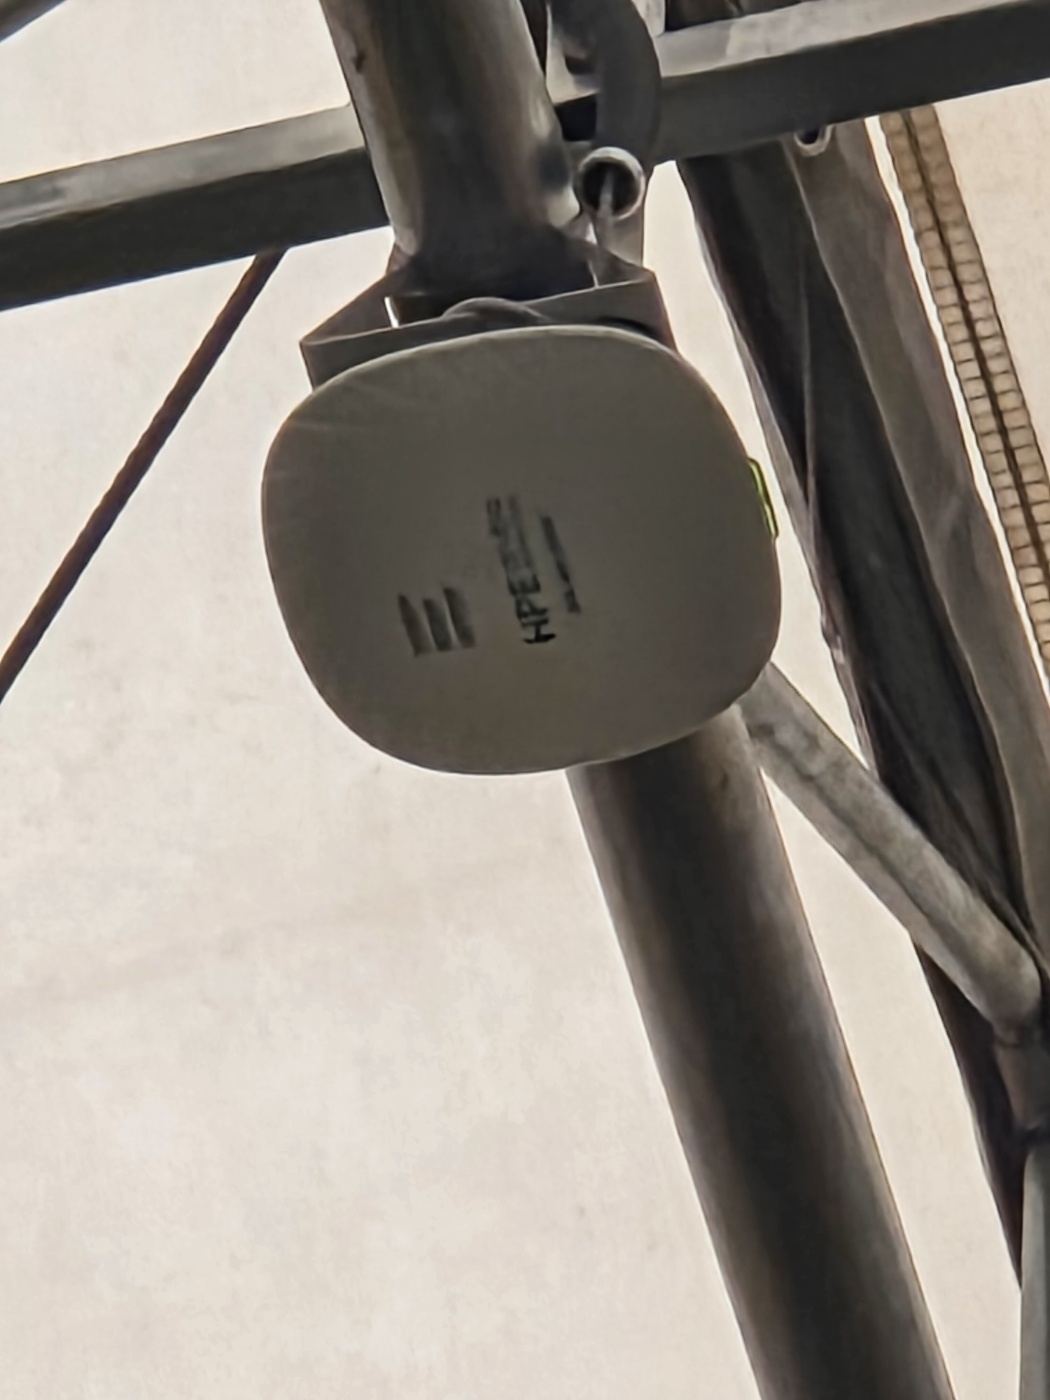
실시간 위치 기반 안전관리(UWB)는 본 사업에서 최초로 설치되었습니다 — CCTV와 결합해 전 구역 안전관제 기반을 마련했습니다
개별 시스템의 섬
MES·WMS·RCS·AI가 각각 다른 회사 소유로 공통 데이터 Key 없이 따로 운영 중 — 본 사업의 출발점
SYSTEM CONCEPT
시스템 개념도 — MES·WMS·RCS·AI 연동 구조
입고 시 QR 스캔으로 MES에 생산실적이 반영되면, WMS가 REST API로 이를 수신해 로케이션·Zone을 배정합니다. 배정된 로케이션 번호는 그대로 RCS의 이송 좌표로 전달되어 무인지게차가 움직이며, CCTV·UWB로 관측되는 현장 상황은 AI 안전관리를 거쳐 이상 발생 시 Control Hub로 알림이 전달됩니다.
OPERATING SCENARIO
운영 시나리오 — 입고부터 안전 알람까지
핵심은 공통 데이터 Key입니다. QR로 인식된 입고 정보가 MES·WMS·RCS를 순서대로 통과하며 같은 값(로케이션 번호)을 기준으로 연결되기 때문에, 어느 시스템에서 문제가 생겨도 같은 기준으로 추적할 수 있습니다.
① 입고 등록
QR 스캔 → MES 생산실적 반영
② 위치 배정
WMS Location→Zone 변환, FIFO 피킹
③ 이송 Task 생성
로케이션 번호 그대로 RCS 좌표로 전달
④ AGV 이송
무인지게차 2대, RCS Task/Dispatch
⑤ 안전 판단
CCTV+UWB → AI 위험도 판단 (설계 확정)
⑥ Control Hub 알림
정상/예외 케이스 분리, 알람·이력 표시
정상·예외 시나리오 분리 설계
입고부터 안전 알람까지 정상/예외 케이스(무단 점유, WH_VIR 가상존 즉시 출고 등)를 구분해 설계하고 있으며, 참여기관 간 협의로 계속 고도화 중입니다.
인터페이스 5종 확정
MES→WMS 3종(입고등록·라인스캔·출고등록), WMS→MES 2종(적치통보·상차통보)으로 v1.0 스펙이 확정되었습니다.
SAFETY PLATFORM · 개발 중 개발 중
TPAM · Physical AI 분리형 통합 안전 플랫폼
위치 기반 안전관제(TPAM)와 영상 AI 분석(Physical AI)을 별도 시스템으로 분리하고, Safety Event Bus로 표준화된 이벤트를 주고받는 구조입니다. CCTV 영상은 실시간 관제(TPAM)와 녹화·보관(NVR) 두 경로로 분리해, 각 시스템이 독립적으로 운영되면서도 장애가 서로 전파되지 않도록 설계했습니다.
네트워크 분리
CCTV망(카메라·NVR) · 서비스/AI망(TPAM·Physical AI·Video Stream Hub) · 엔터프라이즈망(Control Hub·WMS·RCS·MES) · 관리망으로 4계층 분리
AI Model Factory / MLOps
NVIDIA PRO 6000 96GB×2 학습 서버에서 데이터 수집→학습→검증→모델 레지스트리→배포까지 자동화, 성능 저하 시 자동 재학습
UWB Position Gateway
UWB 위치 데이터를 보정·변환해 TPAM·Physical AI·Control Hub에 실시간 전달하는 위치 데이터 허브
FIELD DEPLOYMENT
현장 구축 — 설치 및 구축 현황
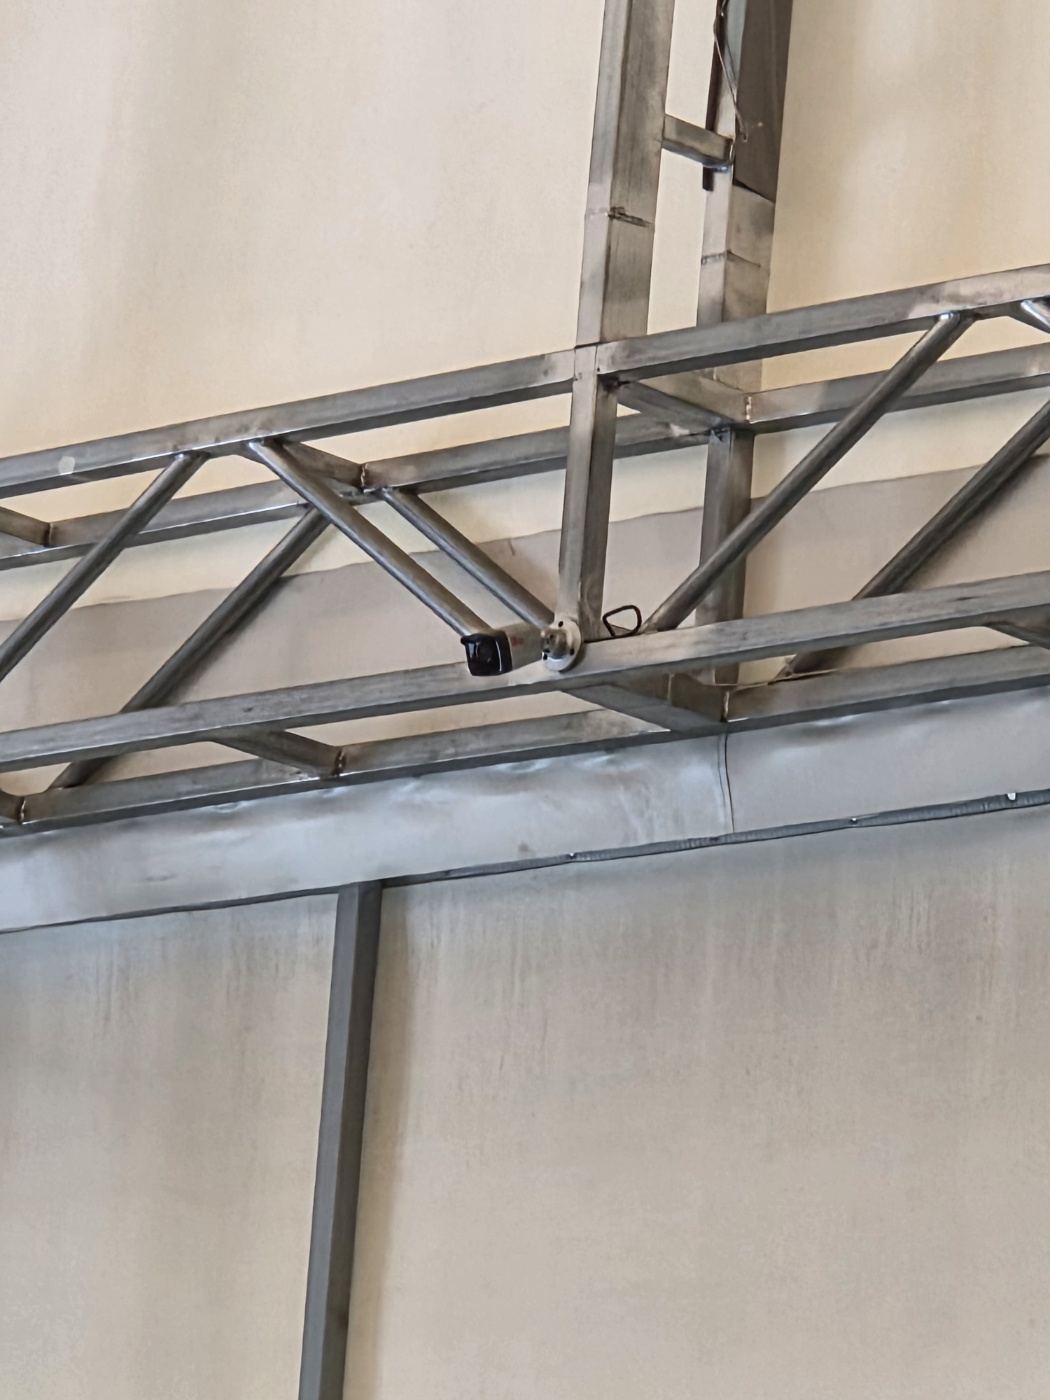
CCTV·UWB 전 구역 설치, 서버실 전력공사, GPU·NPU 서버 현장 설치, MES-WMS 인터페이스 개발, 무인지게차 업그레이드까지 완료했습니다.
| 구축 항목 | 내용 | 상태 |
|---|
| CCTV 설치 | 전 구역 설치 완료 | 완료 |
| UWB 설치 | 본 사업에서 신규 설치, 전 구역 앵커 가동 | 완료 |
| 전력공사 | 벽산 서버실 GPU·NPU용 전력공사 완료 | 완료 |
| GPU·NPU 서버 설치 | NVIDIA PRO 6000 96GB×2(학습) + Furiosa Renegade 48GB×4(벽산 현장 추론) | 완료 |
| MES-WMS 인터페이스 개발 | v1.0 스펙 5본 개발 완료 | 완료 |
| 무인지게차 업그레이드 | SW·HW 업그레이드 완료 | 완료 |
TRAINING DATA · 계획
학습 데이터 — 목표 클래스와 수집 계획
DINOv2·Qwen3-VL 학습 파이프라인을 구축하고, 벽산 현장 영상 기반 데이터 수집·라벨링을 진행하고 있습니다. 아래는 검출 대상 클래스 예시입니다.
수집 계획
벽산 현장에서 주야간 CCTV 영상을 지속 수집 — 기본 학습·Re-ID·시계열 집계용
라벨링 도구
자체 설치형 라벨링 도구 + SAM 세그멘테이션 보조 도입 검토 — 데이터 주권 확보 목적
희소 케이스 보강
실사 수집과 함께 AI 생성 학습 영상을 병행해 악천후·이례 동선 등 희소 케이스 보강 검토
AI ARCHITECTURE
AI 아키텍처 — TPAM 안전판정과 Physical AI 영상분석의 결합
위치 기반 안전판정(TPAM)을 기본으로 하고, 영상 기반 AI 분석(Physical AI)이 상황 인지·판단을 보조하는 구조입니다. DINOv2가 상시 이상상황 후보를 검출하고, 애매한 경우만 Qwen3-VL이 정밀 판단해 Safety Event Bus로 전달합니다.
왜 이 구조인가
모든 프레임을 무거운 VLM으로 판단하면 실시간성이 떨어지므로, 가벼운 이상탐지로 상시 감시하고 애매한 경우만 정밀 모델로 넘기는 2단 구조를 채택했습니다. 위치 기반 TPAM 판정을 기본으로 두어 AI 시스템 장애가 안전관리 공백으로 이어지지 않도록 했습니다.
정확도 목표
현장이 요구하는 안전 신뢰 수준에 맞추기 위한 핵심 KPI(위험 판단 정확도)는 실 데이터 수집 이후 참여기관과 협의해 확정할 예정입니다.
RECOGNITION
Digital Map — UWB·CCTV 위치 융합 관제
TPAM의 UWB 위치(작업자·지게차·트럭)와 Physical AI의 CCTV 검출 좌표를 같은 평면도 위에 융합해, 태그가 없는 미등록 이동체까지 함께 추적하는 화면입니다.
핵심 기능
UWB 미등록 이동체(외부 차량·방문자) 실시간 검출, 지게차·작업자·미등록 이동체 간 근접 경고, CCTV·UWB 신호 단절 시 상호 보완 추적
SIMULATOR · 구동 LIVE DEMO
AGV 이송 3D 시뮬레이션 — 입출고 통합관제 디지털트윈
생산라인 배출부터 랙 적치, 출고 피킹, 상차·출하까지 입고 6단계 + 출고 6단계, 총 12단계 프로세스를 3D로 재현했습니다. 무인지게차(AGV)는 창고 1동 내부 전용으로, 유인지게차가 인수·상차를 담당하는 인계 구조를 그대로 반영했습니다. 상단 뷰 전환(사업장 전체·생산/입고·창고 1동·창고 2동·출고 도크·야적장)과 UWB/CCTV 레이어 토글이 가능합니다.
INFRASTRUCTURE
GPU·NPU 인프라 — AI Model Factory / MLOps
학습 전용 GPU 서버와 실시간 추론 전용 NPU 서버를 분리해, 무거운 학습 작업이 현장 실시간 추론에 영향을 주지 않도록 설계했습니다. 데이터 수집부터 학습·검증·배포·모니터링까지 MLOps로 자동화됩니다.
INTERFACES
운영 인터페이스 — Situation Overview 화면 설계
Control Hub 첫 화면(Situation Overview)은 좌측 5개 View 메뉴, 상단 KPI, 최근 안전 이벤트, 시스템 연동 상태로 구성됩니다. 아래는 화면 설계본이며, 표시된 수치는 예시 값입니다.
DASHBOARD · 구동 LIVE DEMO
통합관제 대시보드 — 실제 구동 화면
Control Hub 설계안(5계층 아키텍처·Event Lifecycle·Context Fusion)을 반영한 인터랙티브 화면입니다. 좌측 메뉴로 5개 View(Situation Overview·Digital Map·Safety Control·물류/생산·System Monitoring)를 전환할 수 있고, 안전 이벤트를 클릭하면 상세·생명주기가 바로 갱신됩니다.
LIVE DEMOS · 자료
산출물 · 자료 라이브러리
본 사업의 산출물은 문서와 설계 자료 중심이며, 구동형 데모는 인터페이스·인프라 구축이 진행됨에 따라 순차적으로 추가됩니다.
| 자료 | 설명 | 상태 |
|---|
| 신속상용화 AI 시스템 구성도 | 6개 서브시스템 라이브/자리만있음/기성품 상태 구분 인포그래픽 | 완료 |
| 통합 관제 Control Hub 아키텍처 제안서 | 옵션 A/B/C 비교, 로드맵, 역할분담 | 완료 |
| 컨소시엄 통합 아키텍처 발표자료 | Video Stream Hub·Position Gateway·AI Safety 통합 설계 | 완료 |
| MES-WMS 인터페이스 명세서 v1.0 | 5개 인터페이스 REST/JSON 스펙 | 확정 |
| Video Stream Hub 구축안 | CCTV 공유 구조 설계 | 초안 |
| Control Hub Situation Overview 화면 설계 | KPI·최근 안전 이벤트·시스템 연동 상태 목업 | 완료 |
| Digital Map (위치 융합) | UWB+CCTV 위치 융합, 미등록 이동체 검출 화면 | 완료 |
| AGV 이송 3D 시뮬레이션 | 입출고 12단계 프로세스, 6개 뷰, UWB/CCTV 레이어 디지털트윈 | 완료 |
TIMELINE & ROADMAP
추진 경과와 확장 로드맵
2026년 추진 경과
08.18
MES-WMS 인터페이스 방식 확정
트롤스 회신 — REST-API(WMS 제공, MES 호출), Location→Zone 변환은 WMS 책임
08.20
WMS-RCS 좌표매핑 방향 합의
WMS 로케이션 번호를 그대로 RCS 좌표로 전달, 세부 매핑은 멀티웨이 내부 처리
08.27
벽산 서버실 전력공사 완료
GPU·NPU 설치를 위한 전력 인프라 준비 완료
08.28
NIPA 8월 정기점검
중간점검(10/6) 시연 범위 사전 논의
09.01
MES-WMS 인터페이스 개발 완료
v1.0 스펙 5본 개발 완료
09.04
컨소시엄 통합 협의 완료
Video Stream Hub·Position Gateway·Control Hub 통합 방향 확정
09월
GPU·NPU 현장 설치 · AI 안전관리 적용
벽산 현장 통합 설치 완료
확장 로드맵
PHASE 1 · 완료
벽산 홍성공장 자동관제
MES-WMS-RCS 연동 및 AI 안전관리 구축, 10/6 중간점검에서 실증
PHASE 2
AI 안전관리 고도화
현장 데이터 축적을 통한 DINOv2·Qwen3-VL 정확도 고도화, Control Hub 알람 연동 확대
PHASE 3
상용화 패키징
위밋 자체 통합 포털(옵션 B)로 전환, RooutyPhysical(가칭) 정식 제품으로 패키징
WHY IT MATTERS
기대효과 — 이 사업이 증명하는 것
벽산 홍성공장은 서로 다른 5개사가 만든 4개 시스템이 공존하는 현장입니다. 여기서 통합이 되면, 다른 이종 시스템 현장에서도 통합할 수 있습니다.
현장 효과
생산-재고-이송 데이터 단절 해소, 무인지게차 안전사고 예방 체계 구축 — 실측 데이터로 정량 검증 예정
사업 효과
NIPA 신속상용화 성공사례 확보 시 후속 국비과제·전국 제조 현장 확장 가능한 표준 모델
회사 효과
AI 다이나믹 라우팅 엔진(ROOUTY)과 WMS·TMS 통합 플랫폼 역량을 제조 현장의 이종 시스템 통합·AI 안전관리로 확장, 신규 제품 RooutyPhysical(가칭)로 실증
위밋모빌리티는 AI 기반 다이나믹 라우팅 엔진(ROOUTY)으로 실시간 경로 최적화를 실증해 온 AI 물류 플랫폼 기업입니다. 등록특허 18건·출원특허 64건의 원천기술을 바탕으로 콜드체인·통합관리·데이터 분석까지 물류 전 영역으로 사업을 확장하고 있습니다.
벽산 홍성공장 신속상용화 사업은 이 역량을 제조 현장의 통합 관제로 확장하는 실증 사례입니다.
© 2026 Wemeet Mobility · 본 자료는 내부 검토용이며 무단 전재·배포를 금합니다